AI
Nezávislá „vodičská skúška“ pre robotické autá: otvorený systém prešiel len v 6 zo 14 situácií
Šesť zo štrnástich. Toľko nebezpečných situácií zvládol voľne dostupný softvér pre robotické autá na nezávislej „vodičskej skúške“ – a podľa prepočtu zo simulácie by v mestskej premávke havaroval približne tisíckrát častejšie ako priemerný človek za volantom. Testy navyše odhalili chyby, o ktorých…
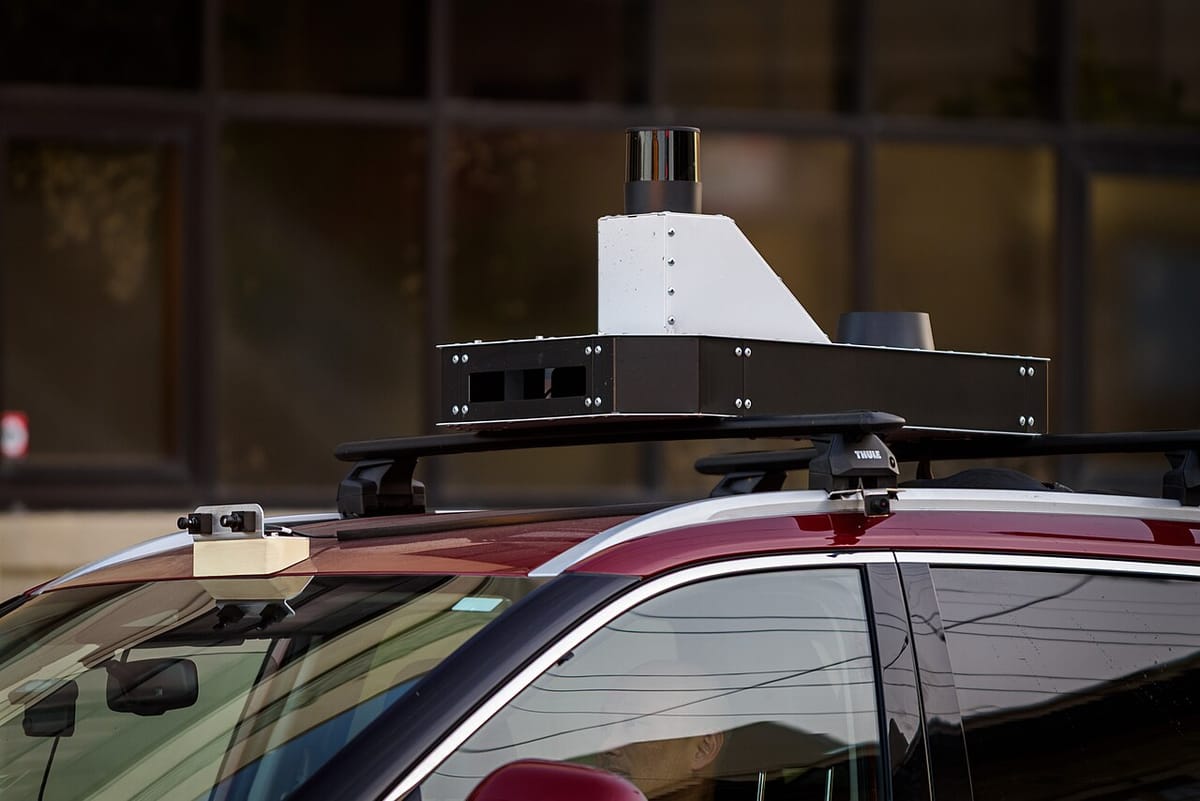

Autonómne riadenie · University of Michigan, Mcity · preprint na arXiv · október 2026
Autoware.Universe (open-source systém autonómneho riadenia úrovne 4)
Skúška ako v autoškole
Šesť zo štrnástich. Toľko nebezpečných situácií zvládol voľne dostupný softvér pre robotické autá na nezávislej „vodičskej skúške“ – a podľa prepočtu zo simulácie by v mestskej premávke havaroval približne tisíckrát častejšie ako priemerný človek za volantom. Testy navyše odhalili chyby, o ktorých sa dovtedy nevedelo: auto sa zaseklo v kruhovom objazde a raz zastavilo na zelenú.
Keď sa človek chce stať vodičom, musí prejsť skúškou pred niekým, kto nepatrí do jeho rodiny ani autoškoly. Robotické autá dnes takú povinnú nezávislú skúšku zväčša nemajú: o ich bezpečnosti hovoria hlavne samotné firmy, ktoré ich vyrábajú. Výskumníci z Michiganskej univerzity preto navrhli, ako by mohla vyzerať skúška od nezávislej tretej strany, a teraz ju po prvý raz celú vyskúšali na otvorenom softvéri pre autonómne riadenie.
Skúška má dve časti. Prvá pripomína jazdu so skúšobným komisárom: auto musí zvládnuť 14 typických nebezpečných situácií, napríklad keď mu do cesty vbehne chodec mimo priechodu, keď protiidúce auto prejde do jeho pruhu alebo keď niekto nečakane vojde do kruhového objazdu. Druhá časť je ako dlhá jazda po meste, len zrýchlená: v počítačovej simulácii sa naschvál častejšie objavujú „zlí“ vodiči, aby sa vzácne nebezpečné chvíle nemuseli čakať milióny kilometrov, a výsledok sa potom matematicky prepočíta na bežnú premávku.
14 kompetencií a zrýchlená simulácia
Osem neúspešných kompetencií zo štrnástich a odhadovaná miera nehôd zhruba tisíckrát vyššia ako u ľudských vodičov. Test behaviorálnych kompetencií obsahoval 783 testovacích prípadov, každý spustený trikrát; kompetencia neprešla, ak sa auto aspoň raz zrazilo. Štrnásť situácií podľa autorov pokrýva typy nehôd, ktoré v roku 2021 tvorili 63,3 % nehôd v michiganskom okrese Washtenaw. Autoware zvládol napríklad nasledovanie auta vpredu, reakciu na zaradenie iného auta pred neho, chodca na priechode a semafor. Neuspel v ôsmich situáciách, pričom podiel zrážok dosiahol 78,8 % pri chodcovi prechádzajúcom mimo priechodu, 71,2 % pri protiidúcom aute v jeho pruhu a 55,6 % pri aute odbočujúcom doľava. Druhý test použil prostredie NADE (naturalistické a útočné dopravné prostredie) s takzvaným importance sampling v simulátore TeraSim na modeli trasy v testovacom areáli Mcity so šiestimi križovatkami so semaformi a tromi kruhovými objazdmi. Približne 3 500 jázd trvalo asi 936 hodín výpočtov. Odhadnutá miera nehôd bola 3,01 × 10⁻³ na míľu, kým kalibrovaná simulácia s ľudskými vodičmi dala 2,93 × 10⁻⁶ a reálne dáta z Michiganu z rokov 2016 až 2021 dávajú 3,00 × 10⁻⁶ na míľu.
Preprint Behavioral Safety Assessment towards Large-scale Deployment of Autonomous Vehicles, Part II: Assessment Results (arXiv:2610.08458, prvá verzia 6. októbra 2026) napísali Henry X. Liu, Tinghan Wang, Xintao Yan, Haowei Sun, Zhijie Qiao, Kenneth Boyd, Shuo Feng, Greg Stevens a Greg McGuire z Michiganskej univerzity (Transportation Research Institute a katedra stavebného a environmentálneho inžinierstva), Hongkonskej univerzity, Univerzity Tsinghua a firmy Laplace Intelligence. Nadväzuje na prvú časť, ktorá rámec navrhla. Testovaným systémom bol Autoware.Universe, otvorený softvér pre riadenie úrovne 4.
Časť testov prebehla aj fyzicky na dráhe Mcity s rozšírenou realitou, kde virtuálne autá „jazdili“ okolo skutočného vozidla. Autoware bežal na upravenom Lincolne MKZ, pričom vnímanie okolia autori obišli a plánovaču dodávali presné polohy objektov. Tesla Model 3 s Full Self-Driving v12.5.5 tam ako čierna skrinka prešla všetkými desiatimi pokusmi v dvoch vybraných situáciách. Medzi odhalené chyby Autoware patrí zaseknutie po prepočítaní trasy v kruhovom objazde, neustupovanie agresívne sa zaraďujúcim autám a predikcia, ktorá ignorovala semafor protiidúceho auta, takže systém zastavil na zelenú.
Bezpečnosť overená zvonka
Opakovateľná nezávislá skúška dokáže nájsť konkrétne slabiny robotického auta ešte pred nasadením na cesty, a nie až po nehode. Doteraz väčšinu čísel o bezpečnosti robotických áut zverejňujú samotné firmy, často porovnaním s ľudskými vodičmi na vlastných dátach. Štúdia ukazuje, že takú skúšku je možné postaviť. Práve takýto postup by mohli regulátori v budúcnosti vyžadovať podobne, ako sa dnes vyžadujú nárazové testy nových áut.
Pre bežného človeka je dôležité nebrať výsledok ako verdikt o robotaxíkoch, ktoré už jazdia v niektorých mestách. Testoval sa otvorený výskumný softvér, nie komerčné služby, a autori sami píšu, že jeho výkon nemusí zodpovedať komerčným systémom. Praktický záver je iný: pri správach o „bezpečnejšom než človek“ sa oplatí pýtať, kto to meral, v akých situáciách a či to overil niekto nezávislý.
Pre firmy a mestá, ktoré zvažujú autonómnu dopravu, ponúka štúdia hotový zoznam situácií, na ktorých sa systémy najčastejšie lámu: chodci mimo priechodov, odbočovanie a kruhové objazdy. To sú presne miesta, kde sa oplatí trvať na dôkazoch pred spustením prevádzky.
Zdroj: arXiv:2610.08458 – Behavioral Safety Assessment towards Large-scale Deployment of Autonomous Vehicles, Part II: Assessment Results · Plný text (PDF)